2026年 | プレスリリース・研究成果
複雑な電子回路を排し「伸びたら縮む」筋骨格ロボット用反射モジュールを開発 ―膝蓋腱反射の再現と機構で実現する二足歩行に成功―
【本学研究者情報】
〇大学院工学研究科 准教授 大脇 大
研究室ウェブサイト
【発表のポイント】
- 人の反射(注1)に着想を得た筋骨格ロボット(注2)用の新しいモジュールを開発しました。
- 本反射モジュールは複雑な電子センサーや電子回路に頼らず、機構(注3)の働きのみで「伸びたら縮む」動きを生み出します。
- 膝の皿の下を叩くと脚が跳ね上がる膝蓋腱反射を筋骨格ロボットで再現し、さらに二足歩行にも成功しました。
- 本成果は、計算負荷や消費電力を抑えた、新しい筋骨格ロボットの設計指針となることが期待されます。
【概要】
膝の皿の下を叩くと無意識に脚が跳ね上がる動きに代表される「反射」は、歩行や姿勢維持といった運動生成を支える神経系の重要な仕組みです。
東北大学大学院工学研究科の古関駿介大学院生(学振特別研究員(PD))、林部充宏教授、大脇大准教授らの研究グループは、この反射に着想を得て、人工筋肉が一定以上に伸ばされると自動的に縮む反射モジュールを開発しました。このモジュールは複雑な電子センサーを介さず、機構だけで動きます。提案モジュールを筋骨格ロボットに実装することで、代表的な反射である膝蓋腱反射の再現、さらに二足歩行も実現できることを示しました。これらの結果は、反射が筋骨格ロボットの運動生成の基盤になりうることを示しています。また、反射に必要な計測や計算を機構に担わせることで、複雑な電子センサーや電子的な処理を最小限に抑えられ、計算の負担や消費電力の少ないロボットの設計指針となります。
本研究成果は、2026年10月22日(日本時間)に科学誌Advanced Intelligent Systemsに掲載されました。
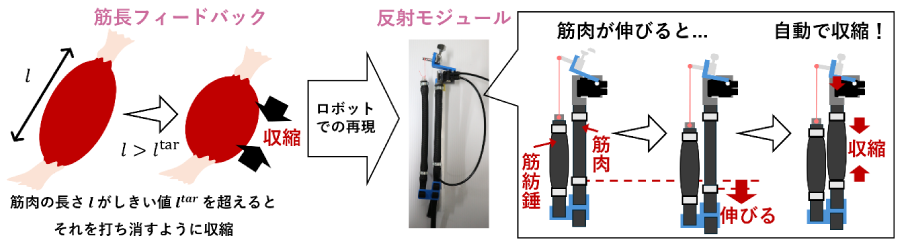
図1. 提案した反射モジュール。(左)筋長フィードバックの概念図。(右)反射モジュールの写真と動作原理。
【用語解説】
注1. 反射:外からの刺激に対して、意識とは関係なく素早く起こる反応。本研究で扱うように、膝の皿の下を叩くと脚が無意識に跳ね上がる膝蓋腱(しつがいけん)反射が代表例。
注2. 筋骨格ロボット:人の筋肉や骨格に着想を得た、人工筋肉で駆動されるロボット。
注3. 機構:ここでは、電子的な制御を用いず、部品の組み合わせだけで動きを生み出す仕組みを指す。例えば、水洗トイレのタンクは、浮き玉の上下だけで、電気を使わずに給水を自動で止める。これも機構による動きの一例とみなせる。
【論文情報】
タイトル:Purely Mechanical Muscle Length Feedback Enables Embodied Reflexive Control in Musculoskeletal Robots
著者:Shunsuke Koseki*, Mitsuhiro Hayashibe, Dai Owaki
*責任著者:東北大学大学院工学研究科 古関駿介 大学院生(学振特別研究員(PD))
掲載誌:Advanced Intelligent Systems
DOI:10.1002/aisy.70590

問い合わせ先
(研究に関すること)
東北大学大学院工学研究科ロボティクス専攻
准教授 大脇 大
TEL: 022-795-4064
Email: owaki*tohoku.ac.jp(*を@に置き換えてください)
(報道に関すること)
東北大学大学院工学研究科 情報広報室
担当 沼澤 みどり
TEL: 022-795-5898
Email: eng-pr*grp.tohoku.ac.jp(*を@に置き換えてください)